Systemy liniowe niezmiennicze w czasie (LTI)
Spis treści
AS/ Systemy liniowe niezmiennicze w czasie (LTI)
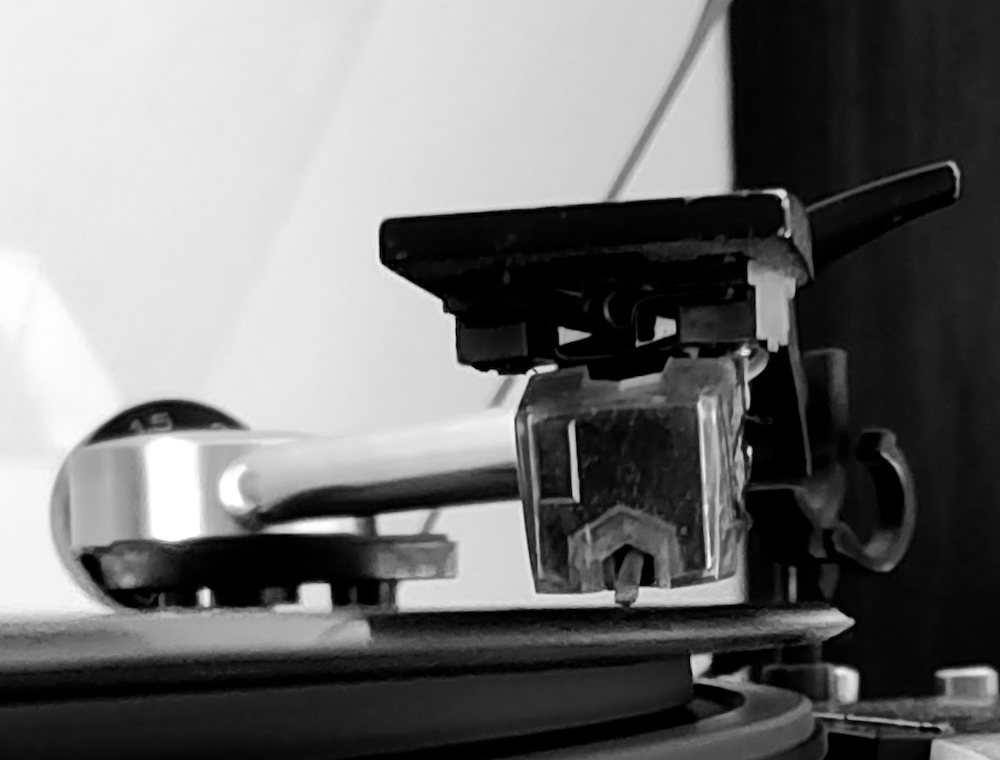
System opisać można jako "czarną skrzynkę", generującą sygnał (wyjście) w odpowiedzi na stan wejścia:
- wejście \(\longrightarrow\) SYSTEM \(\longrightarrow\) wyjście (czyli mierzony sygnał)
W takim podejściu system będzie równoważny transformacji (przekształceniu) sygnału. Nie tracimy przy tym na ogólności, gdyż rzadko interesują nas sygnały generowane przez systemy całkowicie izolowane, czyli pozbawione wejścia. W skrajnym przypadku możemy założyć, że wejściem systemu jest szum (jak np. w modelu AR).
Droga do matematycznego opisu rzeczywistości prowadzi przez modele oparte na pewnych upraszczających je założeniach. W przypadku teorii systemów szczególną rolę spełniają dwa założenia: liniowości[1] i niezmienniczości w czasie[2]. Na tych dwóch założeniach opiera się cała klasyczna analiza sygnałów, z której wywodzą się pojęcia widma mocy, teoria filtrów i wiele innych fundamentalnych idei.
Matematycznie system traktować będziemy jako transformację (operator), przekształcającą sygnał wejściowy \(x(t)\) w \(y(t)\):
\(x \longrightarrow\) \(T\{\cdot\}\) \(\longrightarrow T\{x\} = y\)
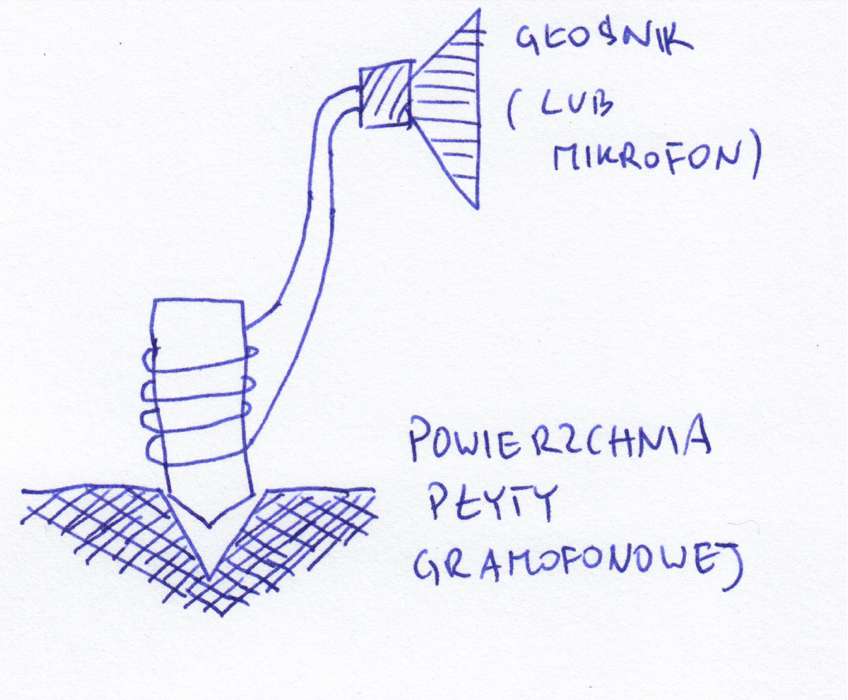
Będziemy się zajmować klasą systemów liniowych niezmienniczych w czasie (ang. Linear Time-Invariant, LTI), działających na sygnałach dyskretnych, czyli:
- \(\displaystyle x[n] \longrightarrow T\{\cdot\} \longrightarrow T\{x[n]\} = y[n]\)
System \(T\) jest liniowy, gdy:
- \( T\{a x_1+b x_2\} = a T\{x_1\} + b T\{x_2\} = a y_1 + b y_2 \),
a niezmienniczy w czasie, gdy
- \( T\{ x[n] \} = y[n] \Rightarrow T\{ x[n-n_0]\} = y[n-n_0] \).
Rozważmy działanie systemu na sekwencję jednostkową
\(
\delta[n]=\left\{
\begin{matrix}
1 \;\mathrm{dla} \; n=0\\
0 \;\mathrm{dla} \; n\ne 0
\end{matrix}
\right .
\)
Niech \(h_k[n]\) - odpowiedź systemu \(T\) na impuls jednostkowy w punkcie \(k\):
\(
h_k[n] = T\{\delta[n-k]\}
\)
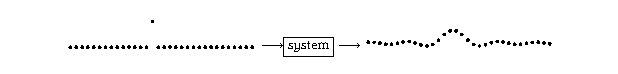
Każdy dyskretny sygnał \(x\) możemy przedstawić jako ważoną sumę sekwencji jednostkowych:
\(
x[n] = \sum_k x[k] \delta[n-k]
\)
Gdzie \(x[k]\), czyli wartość sygnału \(x\) w punkcie \(k\), przyjmuje rolę
liczby mnożącej funkcje \(\delta[n-k]\). Jeśli \(T\) jest systemem liniowym, to
\(
\displaystyle
y[n] = T\left\{ \sum_k x[k]\delta[n-k] \right\} =\sum_k x[k] T\left\{\delta[n-k]\right\} = \sum_k x[k] h_k[n]
\)
bo system jest liniowy, a \(x[k]\) to liczba.
Jeśli system jest ponadto niezmienniczy w czasie, to \(h_k[n]\), czyli odpowiedź na impuls w punkcie \(k\), jest przesuniętą o \(k\) odpowiedzią na impuls w zerze.
\(h_k[n] = T\{\delta[n-k]\} = h[n-k]\).
Wtedy
gdzie \(*\) oznacza splot[3]
Otrzymaliśmy w ten sposób pierwszy ważny wynik:
Znając odpowiedź systemu liniowego niezmienniczego w czasie na sekwencję jednostkową, możemy obliczyć jego odpowiedź na dowolny sygnał. Tak więc funkcja odpowiedzi impulsowej systemu LTI stanowi jego kompletny opis.
Splot i przyczynowość
Powyższe sumy przebiegają po całym zakresie \(k\)
\(
\displaystyle
y[n]=\sum_{k=-\infty}^{\infty} h[k] x[n-k]
\)
Dla systemu przyczynowego, y[n] może zależeć wyłącznie od bieżącej i poprzednich wartości wejścia x[n], nie od przyszłych. Rozpisując explicite dostajemy
\(
\displaystyle
y[n]=\sum_{k=-\infty}^{\infty} h[k] x[n-k] =
\sum_{k=-\infty}^{-1} h[k] x[n-k] +
\sum_{k=0}^{\infty} h[k] x[n-k]
\)
Dla zapewnienia przyczynowości kładziemy h[k] = 0 dla k<0, i zostaje tylko drugi człon
\(
\displaystyle
y[n]=
\sum_{k=0}^{\infty} h[k] x[n-k]
\)
Własności systemów LTI
Następnym krokiem w badaniu własności matematycznych przekształceń bywa poszukiwanie punktów stałych, czyli niezmienników. Rozważmy przekształcenie LTI wykładniczej funkcji zespolonej[4] \(e^{i\omega n}\); z (1)
Przed znak sumy wyciągnęliśmy podlegającą transformacji zespoloną
funkcję wykładniczą \(e^{i\omega n}\). Wartość sumy \(\sum_k
h[k]\,e^{-i\omega k}\) zależy od funkcji odpowiedzi impulsowej systemu
\(h[k]\) i częstości \(\omega\)[5].
Tak więc odpowiedź systemu LTI na funkcję
\(e^{i\omega n}\) polega na wymnożeniu tej funkcji przez liczbę, czyli,
inaczej mówiąc, funkcje
wykładnicze o urojonym wykładniku są wektorami (funkcjami) własnymi przekształceń
LTI, a odpowiadające im wartości własne to
\(\sum_k h[k]\,e^{-i\omega k}\).
Inaczej mówiąc, system LTI nie zmienia częstości składowej sygnału,
tylko mnoży ją przez liczbę zespoloną, potencjalnie zmieniając jej amplitudę i fazę
Gdybyśmy potrafili dowolną funkcję rozłożyć na sumę zespolonych funkcji wykładniczych, np. w postaci \( s[n] = \sum_k a_k e^{i \omega_k n}, \) działanie systemów LTI ograniczałoby się do łatwo obliczalnych modyfikacji współczynników \(a_k\). Jak pokazaliśmy wcześniej, rozkłady takie realizują szereg i transformata Fouriera.
- ↑ Liniowość oznacza, że odpowiedź systemu na sumę dwóch sygnałów będzie sumą odpowiedzi tego systemu na każdy z sygnałów podanych osobno, czyli dodanie do wejścia drugiego sygnału nie zakłóci przetwarzania w tym samym czasie pierwszego z nich. Cecha taka jest pożądana np. w przypadku sprzętu audio, gdy nie chcemy, aby smyczki w kwartecie były odtwarzane inaczej niż w partii solowej.
- ↑ Niezmienniczość w czasie np. charakterystyk wzmacniacza zagwarantuje, że ta sama partia skrzypiec odtwarzana jutro będzie brzmiała tak samo jak dzisiaj.
- ↑ Jak widać z równania %i 1, splot sygnałów \(x[n]\) i \(y[n]\) wyraża się wzorem \(\sum_k x[k] y[n-k].\) Symetryczność splotu sekwencji nieskończonych względem zamiany \(x\) i \(y\) możemy udowodnić prostym podstawieniem \(\sum_k \rightarrow \sum_j,\) gdzie \(j=n+k\). Wyobrazić sobie splot najłatwiej na przykładzie "długiego" sygnału \(y\) i "krótkiego". \(x\): każdy punkt (\(n\)) sygnału \(y\) zastępujemy ważoną sumą jego sąsiednich punktów. Wagami są odpowiednie wartości \(x\). Dla intuicyjnego zrozumienia splotu warto pobawić się dostępnymi w Sieci apletami, które znaleźć można wyszukująć np. hasło "convolution demo" -- np. https://phiresky.github.io/convolution-demo/
- ↑ Przypomnijmy wzór Eulera: \( \displaystyle e^{ix}=\cos x + i\sin x \quad \Rightarrow \begin{cases}\cos x = \frac12(e^{ix}+e^{-ix})\\ \sin x = \frac{1}{2i}(e^{ix}-e^{-ix}) \end{cases} \)
- ↑ Po lekturze rozdziału o szeregu Fouriera sumę tę skojarzymy z transformatą Fouriera odpowiedzi impulsowej